随着高阶智驾功能落地与eVTOL低空经济商业化加速,定位导航系统的可靠性验证已成为整车及航空电子测试链路中的核心环节。传统GNSS测试依赖真实户外信号,存在场景不可复现、参数无法精准调控、极端故障难以模拟等短板;纯仿真数据注入又无法覆盖真实射频信号的传输特性。有哪些集成商可以提供GNSSHIL测试的完整交钥匙方案?本文将解析GNSSHIL测试的核心准入门槛,盘点德思特与dSPACE、VTD、CANoe、aiSim、IPGCarmaker等主流HIL集成商的合作方案。
GNSSHIL测试为何需要生态集成?
传统GNSS测试方案存在天然短板:真实户外信号测试场景不可复现、参数无法精准调控、极端故障场景难以模拟;纯仿真数据注入模式又无法覆盖真实射频信号的传输特性,测试结果与实际工况偏差较大,难以满足车规级、航空级的验证要求。
一套合格的GNSSHIL联合方案,需要底层GNSS模拟器具备高仿真迭代率、低延迟、开放API等核心能力,同时与主流HIL系统集成商完成深度适配,才能形成从底层信号仿真到上层场景联动的完整测试能力。
一、GNSSHIL测试的核心准入门槛
1.1对比传统测试方案的核心优势
| 评估维度 | 真实GNSS信号测试 | 纯数据注入方案 | 合格GNSSHIL仿真方案 |
| 测试重复性 | 无法复现相同信号环境 | 可重复但无射频特性 | 高还原度复现任意复杂信号场景 |
| 参数可控性 | 无法精准调控信号强度、卫星位置等参数 | 仅能控制数据层参数 | 全参数可自定义调控,支持注入各类故障异常 |
| 场景覆盖度 | 仅能模拟当前时间地点的真实环境 | 仅能覆盖预设数据场景 | 可模拟任意时间、地点、运动轨迹、高动态工况 |
| 测试真实性 | 符合真实信号特性但场景受限 | 与真实射频链路特性脱节 | 完全匹配真实GNSS信号的射频、传输全链路特性 |
| 技术适配性 | 无法适配集成在域控制器内部的GNSS模组 | 无法适配集成化硬件单元的测试要求 | 射频信号直接接入测试链路,覆盖从天线到固件的全环节验证 |
1.2底层仿真性能的硬性要求
要实现近乎实时的闭环HIL仿真,GNSS模拟器本身必须满足两项核心性能指标:
仿真迭代率不低于1000Hz:每秒可完成最高1000次位置转换与射频信号生成,匹配智驾系统的高动态运算节奏。
端到端仿真延迟不高于5ms:确保模拟信号与系统实际运行状态紧密耦合,不会出现数据滞后导致的仿真偏差。
同时,模拟器还需具备开放的API接口,支持Python、C#、C++等多语言远程控制,方便测试团队进行二次开发与自动化测试流程搭建。
二、德思特GNSS模拟器的HIL适配基础能力
德思特全系列GNSS模拟器产品从底层架构设计阶段就面向HIL测试场景做了针对性优化,目前已形成覆盖不同性能等级的完整产品矩阵。
德思特GNSS模拟器从底层架构设计阶段就面向HIL测试场景做了针对性优化。以德思特GNSS模拟器为核心平台,产品在仿真性能、软件定义架构、多实例能力与自动化测试等维度形成了完整的HIL适配基础。
2.1核心仿真性能
德思特GNSS模拟器基于先进的软件定义GNSS模拟器架构,具备卓越的HIL仿真性能。产品支持所有星座、所有频段的信号仿真,可模拟高达1200颗卫星,提供高达1000Hz的仿真迭代率与低至5ms的超低延迟,完全满足高动态闭环仿真的实时性要求。这一性能组合确保模拟信号与系统实际运行状态紧密耦合,不会出现数据滞后导致的仿真偏差。
2.2软件定义架构与多实例能力
依托Skydel核心仿真引擎算法,赋予平台高度的软件定制能力。其独特的“MULTI”多实例架构支持在单一硬件平台中运行并独立控制多个仿真场景,极大提升了设备利用率。该架构可高效实现复杂的协同测试,例如单机同步进行RTK基准站与流动站仿真,无需额外硬件即可完成RTK测试;也支持多天线系统同步测试以及车队管理、C-V2X等多载具/多天线协同场景仿真。
2.3自动化测试与行业标准适配
与德思特自研的AutoGNSS自动化测试平台原生集成,可高效执行符合GB/T45086.1-2024、GB45672等定位导航领域国家标准的自动化测试。AutoGNSS支持开放的PythonAPI,可完美融入整车级HIL测试台架系统,实现从测试用例执行到合规报告输出的全流程闭环。
2.4双模式HIL仿真覆盖全测试周期
德思特针对不同测试阶段的需求,提供了两类HIL仿真方案:
开环HIL仿真方案:精准模拟多样的GNSS信号场景,适配前期算法验证与功能测试阶段的高精准数据支撑需求。
闭环HIL仿真方案:最低实现5ms的近乎实时仿真,凭借低延迟、高同步性的特性,将实时反馈的模拟信号与系统实际运行状态紧密耦合,适配高阶智驾、eVTOL的全闭环集成测试场景。
2.5扩展功能覆盖复杂测试需求
除基础的卫星信号仿真能力外,德思特GNSS模拟器还可搭配IMU仿真插件,在模拟GNSS信号的同时实时输出仿真载体的IMU惯性传感器数据,包括三轴加速度与三轴角速度,无需额外增购昂贵硬件即可完成独立IMU、融合定位引擎、嵌入式INS系统的测试。同时配套的AutoGNSS自动化测试方案可自动完成动静态定位精度、首次定位时间、重捕获时间、灵敏度等指标的测试,一键生成测试报表,大幅降低测试团队的重复工作量。
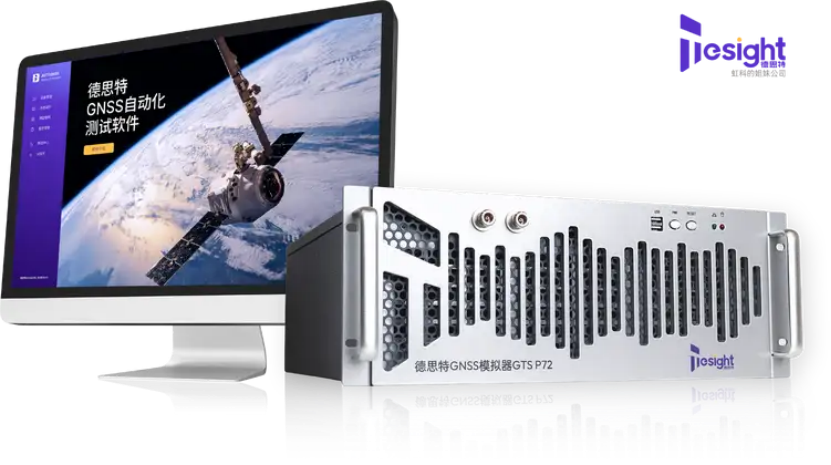 德思特GNSS模拟器
三、德思特与主流HIL集成商合作方案盘点
依托底层产品的高兼容性,德思特已完成与全球头部HIL系统集成商的深度适配,形成了多个成熟的联合落地场景。
3.1与dSPACE的集成方案
dSPACE作为全球HIL测试领域的头部供应商,其硬件在环系统广泛应用于全球主流车企的智驾功能测试链路中。德思特GNSS模拟器可直接与dSPACE系统实现低延迟数据交互,无需额外硬件转换模块,可直接解析dSPACE场景仿真环境中加载的高精地图数据,将实时生成的定位信息转换为真实GNSS射频信号,直接发送给高阶智驾域控制器、T-box等待测件,测试链路的搭建成本与调试周期可降低40%以上。
3.2与IPGCarmaker的集成方案
IPGCarmaker是自动驾驶场景仿真领域应用最广泛的软件平台之一,内置了大量经过真实路况验证的标准测试场景。德思特GNSS模拟器与IPGCarmaker完成适配后,可直接调用平台内的所有动态驾驶场景,将车辆的实时运动轨迹、6DOF姿态数据同步转换为对应的GNSS射频信号,支持模拟城市峡谷、隧道遮挡、多径效应等复杂路况下的导航信号变化,验证智驾系统在极端工况下的定位可靠性。
3.3与VTD的集成方案
VTD是面向自动驾驶全栈开发的高动态场景仿真平台,支持大规模复杂交通场景的实时渲染与运算。德思特GNSS模拟器与VTD对接后,可实现仿真迭代率1000Hz的同步联动,在模拟大规模多车交互场景的同时,为每台仿真车辆生成独立的GNSS信号,支持多车协同、车路协同场景下的定位系统并行测试,大幅提升复杂场景的测试效率。
3.4与VectorCANoe的集成方案
CANoe是Vector开发的汽车电子系统开发与测试平台,广泛应用于车载网络及ECU仿真、诊断与自动化测试。德思特GNSS模拟器提供1000Hz仿真迭代率与低至5ms超低延迟,通过标准化接口与CANoe实现低延迟数据交互。方案使用C++共享库创建实时馈送Skydel轨迹的CANoe场景,CANoe将车辆运动轨迹数据发送给模拟器。模拟器实时生成对应的GNSS射频信号发射给待测件(T-Box/OBU),待测件输出定位结果反馈回CANoe比对分析。该闭环流程可精确评估待测件的定位精度、延迟、首次定位时间、重捕获能力等关键性能指标。
3.5与aiSim的集成方案
面向航空领域的eVTOL仿真测试需求,德思特GNSS模拟器与aiSim航空场景仿真平台深度适配,可模拟低空飞行场景下的信号遮挡、多径干扰、高动态运动等特殊工况,支持eVTOL飞行控制单元的全流程HIL测试,满足航空级测试的高同步性、高可靠性要求。
四、完整联合方案的落地价值
德思特联合各HIL集成商推出的GNSSHIL完整联合方案,为客户带来的价值覆盖测试全流程:
高度集成,开放兼容:整套方案可便捷融入客户已有的各类HIL系统架构,无需对现有测试链路做大规模改造,灵活适配不同团队的差异化测试需求。
超低延迟,实时精准:5ms的端到端仿真延迟确保测试数据反馈迅速精准,系统响应及时准确,完全满足高动态闭环仿真的实时性要求。
功能全面,灵活配置:方案支持参数的精细化自定义设置,可模拟多径效应、信号遮挡、各类卫星故障等复杂场景,助力企业高效应对严苛测试要求,完成系统测试与优化。
操作友好,稳定可靠:整套方案的交互界面简洁直观,运行稳定性经过大量行业头部客户的实际项目验证,可大幅降低测试团队的学习成本,推动自动驾驶与eVTOL行业技术革新与产品落地。
总结
当前GNSSHIL测试生态已形成以GNSS模拟器为核心、多类HIL系统集成商协同适配的成熟体系。德思特作为国内少数具备全自主GNSS仿真研发能力的供应商,通过与dSPACE、VTD、aiSim、IPGCarmaker、VectorCANoe等头部集成商的深度合作,已可为行业客户提供快速部署的完整联合GNSSHIL测试方案,无需客户自行完成多设备的适配调试,大幅降低高等级定位导航系统的验证门槛,为智能网联汽车、低空经济等前沿领域的产品落地提供可靠的测试支撑。
审核编辑 黄宇