

矿难的主要源头,是井下瓦斯和有毒气体泄漏。传统做法是把固定传感器装在巷道里,但拐角、采空区边缘、回风隅角永远是盲区;靠人巡检,效率低还危险。
今天拆解的是华秋开源硬件社区的开源项目《基于地瓜机器人 RDK X5 与 MCXA156 的矿井可燃气分布式智慧监测平台》(作者 yun_sun,PCBA 设计文件开源可下载)。它把传感器搬上了巡检车,做成一套「端—边—云」协同的移动监测系统。最值得学的不是它用了多强的算力,而是它把安全兜底放在了 MCU 固件里——不等 Linux,不等云端,断网也敢自己急停。
STEP 1|先看分工:谁当大脑,谁当小脑
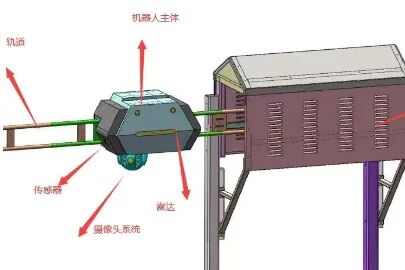
这个项目的四层结构一句话讲清:感知执行层(气体传感器 + 声光报警 + 排风扇继电器 + 车载摄像头)→边缘计算层(RDK X5 + MCXA156)→网络传输层(4G CAT1 + MQTT)→云端应用层(数据持久化 + 报警推送 + 微信小程序)。
两颗主控的分工是全项目的骨架:
RDK X5 Module=大脑:跑 Linux,管三件事——视觉 AI(低照度增强、轨道/路况识别、异物与人员检测)、数据汇聚(给传感器数据打时间戳、做阈值判断)、云端通信(驱动 CAT1 模组,MQTT 加密上传)
NXP MCXA156=小脑:Cortex-M33 内核,管实时性拉满的活——CAN 总线驱动 48V 伺服电机、RS485 以 Modbus RTU 主站身份轮询沿线气体传感器、硬件看门狗与急停逻辑
两者之间用 USB CDC 虚拟串口点对点通信(X5 是 Host,识别为 /dev/ttyACM0),自定义二进制帧防粘包:帧头 0xAA 0x55 + 命令码 + 载荷 + 累加和校验 + 帧尾 0x55 0xAA,双方每 500ms 互发心跳。
值得抄的设计:这个串口协议是备用通道(参数配置、日志传输),运动控制的主通道是 CAN 总线。高实时性任务走 CAN、低优先级任务走串口,两条通道职责分开,谁堵了都不影响另一条。
STEP 2|为什么是 CAN 总线 + 48V 伺服
井下是强电磁干扰环境,巡检车走的是架空轨道,爬坡、复杂底面路况都得应对。这个项目在动力系统的选择上讲了一套完整的逻辑:
CAN 总线抗共模干扰:差分信号天生适合井下强电磁环境,下发位置/速度/扭矩三闭环指令,实时回读转速、相电流、温度、负载率,还能做预测性维护
48V 伺服电机三环控制:电流环/速度环/位置环,爬坡不打滑、下坡不溜车、低速对位不抖动;电机尾端还有机械抱闸作为最后一道安全防线
48V 处于安全特低电压范围:利于防爆设计——矿井场景里,电压等级不是性能问题,是合规问题
项目页附了核心 C 代码 can_servo_driver.c(基于 CANopen 协议):FlexCAN 1Mbps 初始化、NMT 启动命令、SDO 设置速度模式、PDO 速度控制指令,COB-ID 分配全列了出来,做 CAN 伺服的读者可以直接对照移植。
STEP 3|最有含金量的部分:安全不依赖网络
很多「云监控」方案的安全逻辑是:传感器上报 → 云端判断 → 下发指令。这条链路在矿井里是靠不住的——井下 4G 信号本来就不稳,真出事的时候,你赌不起网络延迟。
这个项目把兜底逻辑写进了 MCXA156 的固件里:跑轻量 RTOS,内置硬件看门狗与急停。检测到电机过流、通信中断、气体浓度爆表三种情况之一,毫秒级直接切断动力输出、触发蜂鸣器与爆闪灯、继电器接通排风扇——不等 RDK X5,更不等云端指令。支持深度休眠延长续航。
这条设计原则值得写进每个「智能 + 安全」项目的需求文档:本地兜底必须先于远程决策。云端可以做分析、做趋势、做推送,但「停机」这个动作的触发权,必须留在离传感器最近的那颗芯片手里。
完整的异常应急流程长这样:瓦斯超标 → MCXA156 立即本地声光报警 + 启动排风扇 → 上报 RDK X5 → 摄像头拍摄现场 → 高清报警信息上传云端 → 微信小程序推送紧急警报 → 管理员远程遥控侦察或组织撤离。本地先动作,云端做增强,顺序不能反。
STEP 4|通信架构:三条总线各干各的
全项目的通信设计可以用一句话概括:按数据特性分总线,物理隔离。
RS485:气体/环境传感器现场组网。差分抗干扰、多节点、远距离,MCXA156 当 Modbus RTU 主站轮询巷道沿线的瓦斯、CO、温湿度监测点
CAN:专职高实时性运动控制,与 RS485 物理隔离
4G CAT1 + MQTT:井上井下数据回传。CAT1 在速率/功耗/覆盖之间取平衡,成本功耗显著低于 Cat.4 与 5G;MQTT 的发布/订阅 + 遗嘱消息机制,适配海量设备弱网连接和在线状态监测
云端拿数据做三级阈值判断引擎(预警/报警/危险),时序库存历史曲线,关系库存设备档案与报警事件;微信小程序提供实时监控看板、ECharts 动态曲线、报警中心和远程遥控页——虚拟摇杆 + 急停按钮,管理员可以远程接管侦察。
跟着复刻之前 · 3 个避坑提醒
① 防爆合规先行:文中方案是技术原型,电子部件、电池、传感器要进真矿井,必须符合煤矿防爆标准——这条不满足,其他都白搭。
② 通信盲区要有补充:信号盲区需部署 Wi-Fi 或 LoRa 作为 CAT1 的补充,局部自组网。别假设「有 4G 卡」就全程在线。
③ 摄像头多路规划:项目设计了前置巡检、云台补光、近距侦察多路 MIPI CSI 摄像头,复刻时先按你的场景裁剪路数,别一次拉满接口。
写在最后:这个项目教我们的两件事
其一,算力分层,控制分离。RDK X5 的几十 TOPS 算力拿来跑视觉和数据分析,MCXA156 的实时性拿来保命。八竿子打不着的两颗芯片,用一条自定义串口协议和一条 CAN 总线捏成一台车——项目作者自己也把这八个字写成了设计原则。
其二,从被动报警到主动预警。固定传感器只能等人来查,移动巡检 + 视觉 + 云端趋势建模,可以把「事故后追责」变成「事故前拦截」。项目展望里还提到未来融合 SLAM 做井下全自主导航——这条路线图,本身就是工业 AI 落地的标准姿势。
项目地址:https://p.eda.cn/d-1439510947990339584(PCBA 设计文件开源可下载,许可证 MulanPSL-2.0)
聊两句:你觉得这类「端边云」巡检方案,下一步最该补的是什么?井下 SLAM 自主导航、自动回充,还是多车协同?评论区聊聊——点赞最高的方向,下一篇就拆。


