信号链由放大器、数据转换器、接口、时钟及定时器等多个核心组件构成。其核心目标是通过对实时信息的采集与处理,实现数据获取或系统控制。随着汽车电子、工业和服务器的飞速发展,如何在高噪声、高精度要求的复杂环境下构建稳健的信号链设计,已成为设计工程师面临的核心挑战。
2007年,德州仪器 (TI) 的信号链专家开始在《Electronic Design News (EDN)》杂志上推出了“信号链基础知识”(Signal Chain Basics)系列文章,深入剖析了模拟信号链的工作原理。我们从中选出了10篇文章,穿透复杂的电路图,从基础架构出发,逐步深入,结合当下高性能设计和系统级优化的需求,带您从理论到实战,更全面地掌握信号链设计的要领。
精确的位置检测是确保机器人运动控制一致性与可靠性的基本反馈形式。在机器人臂和自主移动机器人应用中,如果移动元件无法在上电时确定位置,或无法收到有关电机绝对位置的反馈,可能会导致系统损坏、制造产量损失及停机等问题。
因此,确保系统具备能够支持位置跟踪的控件非常重要。磁传感器无需直接耦合到电机轴,即可跟踪电机轴的角度位置。相反,通过固定在旋转轴上的磁体为附近的传感器提供输入。
上一篇文章讨论了机械失准和放置偏移可能会导致系统级误差,例如抖动或偏心率,从而产生相位误差和角度非线性。此前已表明,通过对器件进行灵敏度和偏移校正,是确保使用磁感应技术实现可靠角度检测的重要第一步。
除了机械方面的挑战外,灵敏度匹配和偏移等其他信号链相关因素也会影响磁传感器对输入磁场的处理方式,从而影响终端系统精度。这些误差会影响特定传感器所需的校准过程,因此需要予以充分考虑。
信号链误差
除偏移误差和灵敏度误差外,还存在其他信号链相关误差,会影响整体系统精度。这些误差包括噪声、量化误差、传播延迟、温度漂移、迟滞以及串扰。对这些因素逐一进行分析,有助于为具体应用选择最合适的传感器。
振幅
正如第一部分提到的,在使用反正切计算角度时,输入必须具有匹配的振幅。否则,其结果将类似于试图使用椭圆来映射循环行为。在图 1 中,可以观察到由等幅度 X 和 Y 分量组成的理想圆形输入与其之间的差异。相比之下,当幅度不相等时,输入呈现为椭圆,而将其用于角度计算会产生非线性结果。
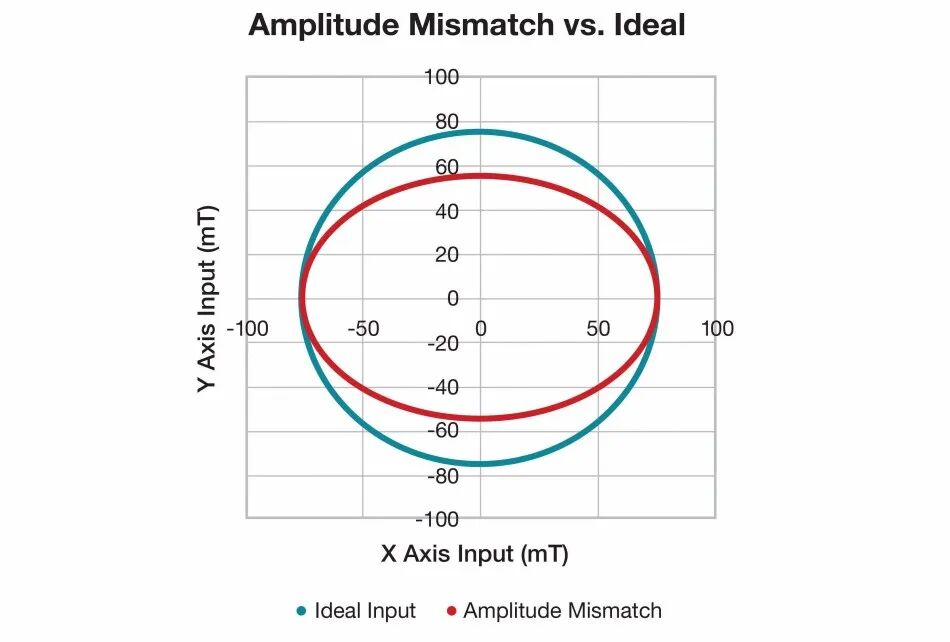
图 1 理想输入与幅度不匹配输入的对比,
突显了幅度匹配的重要性
即使将传感器放置在理想位置,振幅仍可能存在一定程度的变化,这可能是源于用于采集磁场的两个传感器通道的灵敏度匹配问题。实际灵敏度增益与标称情况之间的差异将导致一定程度的角度误差。
诸如TMAG5170等霍尔效应传感器能够对任何轴的灵敏度进行调整。如果该功能未集成到传感器本身,则需要由控制系统的微处理器来执行此类校正。
偏移
考虑以输入为基准的偏移也很重要。旋转磁体及其周围环境的配置方式,可能会在一个或两个轴上产生较小的可测量偏移,从而导致理想的圆形轨迹不再以原点为中心,并同样会导致角度误差。
图 2 展示了与理想圆形轨迹相比,此类偏移对 y 轴输入产生的影响。
图 2 理想输入与存在偏移的输入对比,
说明了以输入为基准的偏移电压的重要性
器件级偏移也会产生相同的影响。无论源如何,都应通过霍尔效应传感器提供的可编程寄存器设置来进行校正,或者在用于计算绝对角度的微处理器中通过存储和计算校正值来加以消除。
噪声
在考虑任何角度测量的精度时,需要认识到测量噪声会直接影响角度计算的质量。在系统中的噪声量可预测的前提下,限制噪声相关测量误差的最简单方法是更大限度地提高信噪比(SNR)。随着测量中 SNR 的提升,任何样本最坏情况下的角度误差都将呈现图 3 所示的变化趋势。
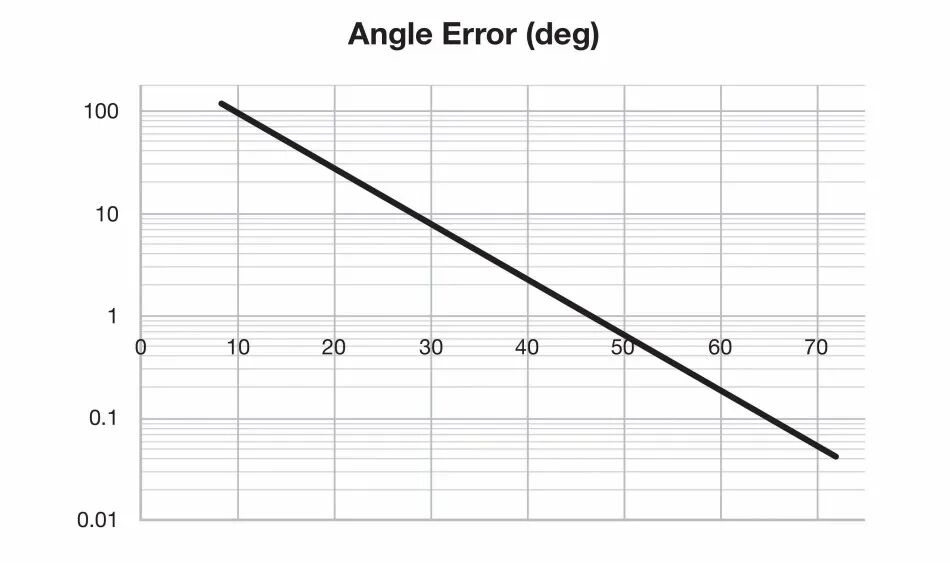
图 3 角度误差与输入 SNR 间的关系,
突显了 SNR 在限制噪声相关
测量误差方面的重要作用
一种降低噪声的方法是增加采样次数。过采样与均值的优势在于,将观测到的噪声按 √n 的比例有效衰减。例如,对四次等效输入信号的测量结果取平均值时,可使测量的有效均方根噪声减少一半。但在具有高旋转速度的系统中,过采样较难实现,因为每次采样时电机角度都有所不同。传播延迟的增加会在计算得到的系统角度中引入固定偏移。
另一种处理 SNR 的方法是增加输入信号幅度,这可以通过多种方式在磁传感器中实现这一点。任意永磁体产生的磁通密度与其到磁体的距离平方成反比。传感器与磁体之间空气间隙距离的变化会对输入幅度产生显著影响。但需避免传感器输入饱和。霍尔效应传感器通常具有最大线性输入范围,超出该范围的任何信号都将在传感器输出端产生严重失真。
还可以通过更换磁材料等级来增加磁通密度。例如,若当前使用的是 N35 级钕磁体,可考虑使用 N42 级或 N52 级磁体。
一些传感器采用一种称为集中器的铁磁结构,用于将磁场引导到感应元件。通过该结构引导更大数量的磁通量流经感应元件,可以在相似距离条件下检测到更高的输入信号幅度。
量化误差
量化误差是将模拟信号转换为数字格式的结果。数据转换器中可用的位数会直接影响测量精度。参考图 4a 和图 4b,分别展示了 8 位和 16 位转换器的输出。对于任何给定样本,其最大误差约为半个最低有效位(LSB),这会在最终测量结果中引入一些不确定性。图 4 中的误差估算假设使用满量程输入来计算所得角度,并说明了在最佳情况下量化的重要性。
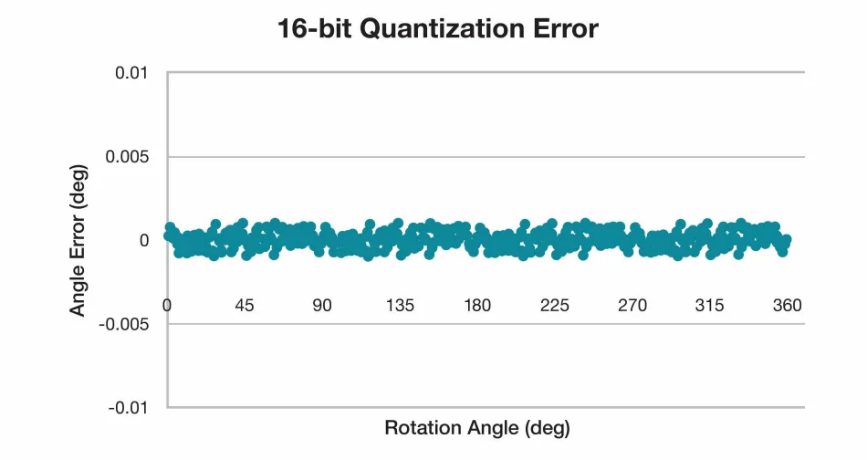
图 4 使用 8 位 (a) 和 12 位 (b) 转换时量化误差的影响
更高位数的转换可显著降低角度计算中的不确定性,并最终实现更高精度的电机控制。
传播延迟
任何传感器的传播延迟都会影响磁场转换的实时精度。传感器必须对输入刺激做出响应,以便为微控制器生成有用的结果。随着电机转速的增加,传播延迟将导致与电机速度成正比的角度误差。结合已知电机转速下将该延迟应用于角度位置的预测,有助于控制器及时采取行动,避免最终驱动位置出现不必要的过冲。
温度漂移
温度漂移是任何磁体的一个重要特性。众所周知,随着温度升高,磁体的磁场会减弱。这种变化会因磁性材料不同而有所差异。表 1 列出了一些典型数值。
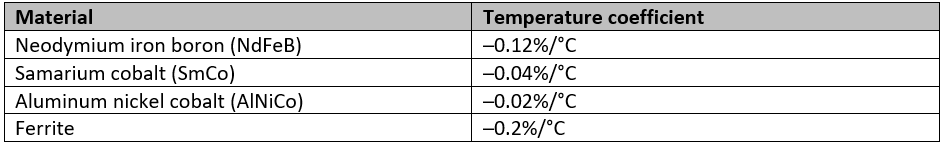
表 1 常见磁性材料的温度系数
为应对磁场强度下降的问题,采用具备与该效应幅度相当、但方向为正向的温度补偿功能的传感器会很有帮助。例如,诸如TMAG5170和TMAG5273之类的霍尔效应传感器提供可编程温度补偿设置,包括 0%/°C, +0.12%/°C 和 +0.2%/°C,这有助于抵消磁体的漂移,并帮助系统在整个工作温度范围内保持稳定。
迟滞
磁迟滞是一种会导致输出信号幅度随磁体旋转方向不同而发生变化的效应。尽管磁集中器的优势是为感应元件收集更多磁通量,但往往也会更容易受到这种效应的负面影响。该效应由集中器本身的临时磁化引起,这一点可通过磁迟滞环路来描述。磁迟滞环路通常称为 B-H 曲线,如图 5 所示。B-H 曲线描述了铁磁材料在暴露于变化的外部磁场时的残留。
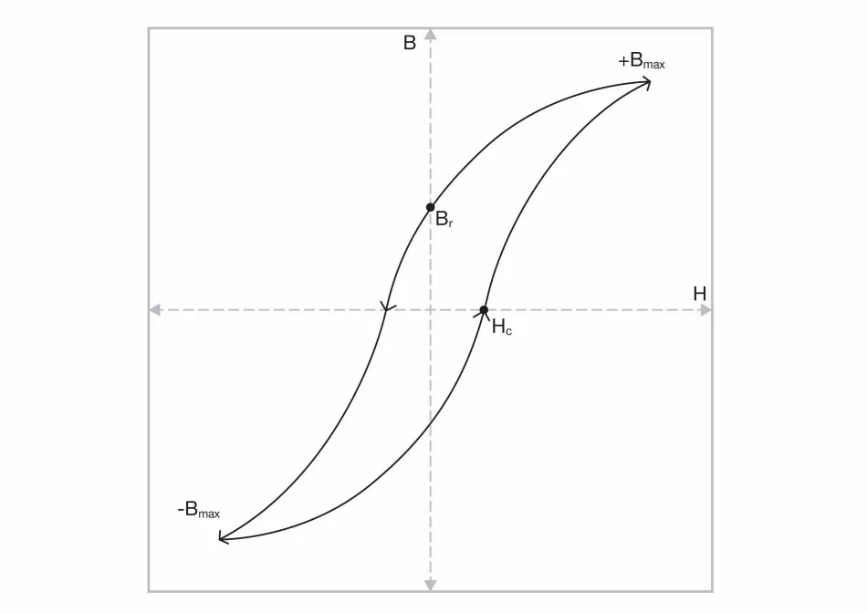
图 5 铁磁材料的 B-H 曲线示意图
对于受磁迟滞影响的材料而言,材料内部的一些磁偶极可以保持由外部磁场引起的对齐,这会使传感器上的可观察输入受到旋转磁体之前状态影响。由于隧道磁阻传感器和巨型磁阻传感器内部结构较为复杂,这两类技术更容易出现磁迟滞。
磁迟滞通常需要通过校准测量来修正,即分别在磁体顺时针和逆时针旋转条件下进行测量,从而为任一方向建立适当的校正。
跨轴灵敏度误差
跨轴灵敏度误差是一类器件级误差,即其中一个数据通道的输入耦合到相邻传感器通道的附近电路中,从而导致传感器输入的非线性。在单个封装中集成多个感应元件且采用并行检测结构的传感器中,跨轴灵敏度误差尤其值得关注。任何对正弦输入的失真都会导致周期性的角度误差。此外,采用磁性集中器的传感器通常也更容易受到串扰数量增加的影响。
采用交错通道测量的传感器,可通过单个转换器对各通道测量进行多路复用,以获得串行结果,从而有效消除这种影响。这种方法的权衡在于增加传播延迟。对于采用同时采样的传感器,则应在设计上更大限度地减少任何通道间的交互。否则,终端用户必须通过复杂的校正算法,传感器输出测量中观察到的串扰进行表征,并预测每个输入通道对其他磁场元件的影响。
围绕误差进行规划
在为机器人控制或其他电动功能配置角度编码器时,了解各种误差源有助于尽早取得成功。围绕测量系统固有的误差进行规划,能够帮助采取相应措施,从而始终达到理想的位置容差。此外,通过采取措施来防止过多噪声或量化误差,将提高绝对位置计算的分辨率,使机器人控制具备更好的重复性与稳健性。
还建议开展热测试,以确认系统在各种工作条件下都能可靠运行。对于无法支持复杂校准流程的系统,选择不易发生串扰或迟滞的元件,有助于简化实现峰值性能所需的步骤。对于所有角度检测系统而言,在设计初期仔细评估信号链误差有助于建立顺利推进的项目开发流程。